欢迎来到中细软旗下技术转移平台
请登录技术转移平台
-
-
一种基于改进人工势场法的消防移动机器人路径规划方法及系统
-
发明专利
专利类型 -
已下证
专利状态 -
2020104018014
专利号
-

专利信息
数据仅供参考,具体信息可联系在线顾问
| 专利号 | 2020104018014 | 专利名称 | 一种基于改进人工势场法的消防移动机器人路径规划方法及系统 |
|---|---|---|---|
| 专利类型 | 发明专利 | 国际分类 | B25J9/16(2006.01),B25J11/00(2006.01),G05D1/02(2020.01),A62C27/00(2006.01) |
| 申请人 | 申请地址 | 310014浙江省杭州市下城区潮王路18号 | |
| 发明人 | 董辉 | 申请日期 | 2020-05-13 |
| 下证状态 | 已下证 | 更新时间 | 2026-09-15 17:19:02 |
| 专利摘要 | 本发明公开了一种基于改进人工势场法的消防移动机器人路径规划方法及系统,方法包括获取火灾点;获取火灾点附近的消防移动机器人的坐标点;设置目标点,并建立目标点和消防移动机器人之间的对应关系;读取环境信息,采用改进人工势场法计算消防移动机器人对应的合力;判断消防移动机器人是否陷入局部极小点,若是则采用模拟退火算法逃离局部极小点,然后重新计算合力;否则将计算得到的合力发送至对应的消防移动机器人,判断运动后的消防移动机器人是否达到对应的目标点,若已达到目标点则执行灭火作业;否则重新计算合力。本发明解决了人工势场法路径规划时出现的目标不可达和陷入局部极小点问题,同时消防移动机器人规避障碍更快到达目标点。 | ||
交易流程
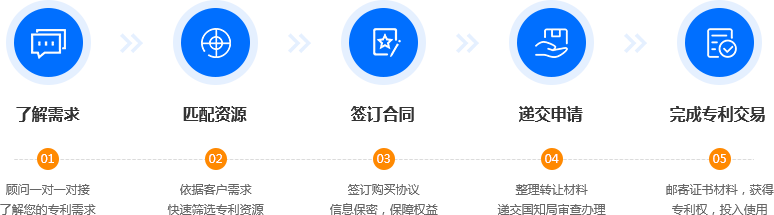
转让材料
| 买卖双方需提供 | 平台提供 | 转让后买方可获得 | ||
|---|---|---|---|---|
| 企业 | 个人 | 专利代理委托书 专利权转让协议 办理文件副本请求书 发明人变更声明 | 专利证书 手续合格通知书 专利登记簿副本 | |
| 买方 | 企业营业执照 企业组织机构代码证 | 身份证 | ||
| 卖方 | 企业营业执照 专利证书原件 | 身份证 专利证书原件 | ||
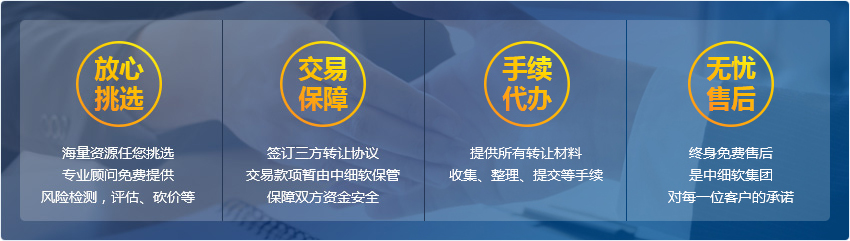
服务保障
优质专利推荐
-
一种一锅法合成硝酸益康唑的方法
专利状态:已下证
专利类型:发明专利
询价
-
带式电泳Micro LED元件连续排列机器人流水线及排列方法
专利状态:已下证
专利类型:发明专利
询价
-
一种球节点空间桁架钢筋笼及其制造辅助装置
专利状态:已下证
专利类型:实用新型
询价

-
一种基于区块链的电动汽车电池更换系统及方法
专利状态:已下证
专利类型:发明专利
询价
- 品类齐全,快速响应
- 专业顾问一对一服务
- 服务流程追踪更安全
400-9696-518
全国免费服务热线
- 细软在线电商小程序

- 细软知识产权公众号



登录成功
您的咨询我们已收到,稍后会有专业顾问与您联系。